
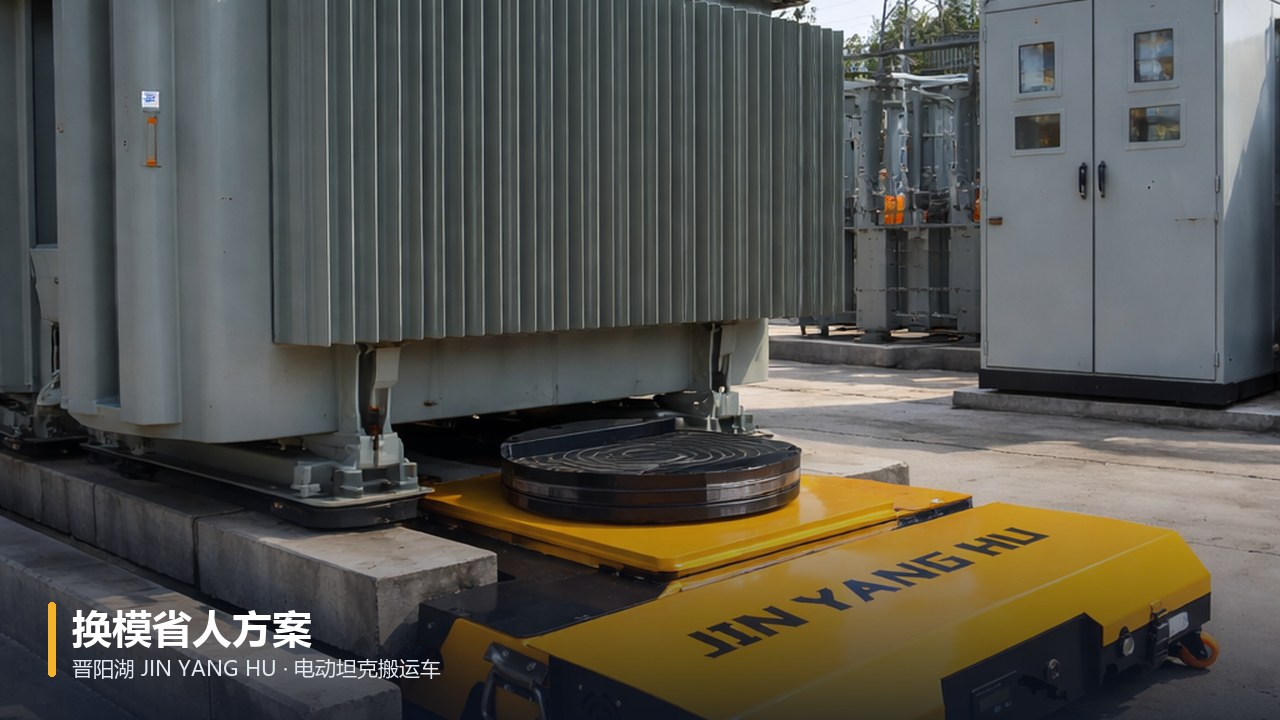
核心摘要
- 换模搬运的“费人”通常不是搬运本身,而是等待、对位、调度和反复调整带来的隐性工时。
- 电动坦克搬运车(也称电动坦轮搬运车、遥控重载搬运车)的核心价值是把“多人推拉+指挥”改成“一人遥控+精准就位”,减少的是协同人力而非单纯体力。
- 是否适用,关键看四点:模具重量与吨位、通道与地面条件、换模频次、以及是否需要进入狭窄或危险区域。
- 引入前建议先做一次换模工时拆解,区分“必要人力”和“可替代人力”,再决定选型吨位与遥控方式。
- 常见误区是只比设备价格、忽略地面承载与模具底部结构,导致设备到场后无法稳定使用。
一、引言:换模省人的难点,往往不在“搬不动”
在冲压、注塑、压铸等车间里,换模是一个高频但容易被低估的环节。很多工厂抱怨“换一次模要叫四五个人”,但真正拆解流程会发现,人力并不只是花在推模具上:
- 模具从存放区到机台,往往需要叉车、行车、地牛接力,中间多次等待;
- 模具进入机台前的对位,需要有人看方向、有人指挥、有人微调;
- 狭窄区域或机台内部空间有限,人员不得不贴身操作,安全风险上升;
- 换模时间被拉长后,设备停机时间同步增加,影响的不只是人工成本。
所以“模具搬运怎么省人”这个问题的实质,是如何把多岗位协同的动作压缩成单人或少人可完成的连续动作。电动坦克搬运车(含遥控搬运车形态)正是围绕这个逻辑进入换模场景的。本文会拆解它在换模中的使用逻辑、适用边界和选型判断点,帮助车间管理者和设备采购人员做出更实际的决策。
二、省人的关键:把“协同动作”变成“单人可控动作”
核心结论:电动坦克搬运车省下的主要是协同人力,而不是把重物变轻。
传统重载搬运中,人力配置通常呈现“1 个操作 + N 个辅助”的结构:操作者控制方向,辅助人员推拉、垫板、观察间隙、传递指令。模具越重、空间越窄,辅助人数越多。遥控搬运车的逻辑变化在于:
- 操作权集中:一名操作人员通过遥控器控制前进、后退、转向,无需有人在车体旁推拉。
- 视角前置:操作者可以站在能看到模具与机台间隙的位置,而不是被挤在车体一侧,减少“盲指挥”环节。
- 微调能力:电动驱动相比人力撬动,更容易实现低速、小幅、可控的位移,对位阶段不需要反复发力。
场景化建议:如果当前换模是“叉车+人工垫木+人工对位”的组合,可以先测算对位阶段耗时。若对位与等待时间占换模总时长的一半以上,优先考虑遥控操作形态的设备,收益通常比对单纯提升行驶速度更明显。
三、吨位与结构匹配:选错规格,省人效果会被抵消
核心结论:吨位不是越大越好,匹配模具重量与地面条件才是省人的前提。
电动坦克搬运车常见覆盖 1–25 吨及定制机型,不同吨位对应不同的车体尺寸、轮压和通过性。选型时需要关注:
- 模具重量与重心:除总重外,还要看重心是否偏移,偏心载荷会影响行进稳定性。
- 地面承载与平整度:环氧地坪、钢板地面、水泥地面的容许轮压不同,地面局部不平会显著增加操作难度。
- 模具底部结构:底部是否有可承载的平面、是否需要配合垫块或托板,直接影响能否直接顶升搬运。
- 通道宽度与转弯半径:机台周边空间往往是最紧的约束,设备尺寸必须优先满足“进得去、转得开”。
场景化建议:选型前把换模路线画出来,标注最窄处、最大坡度、门槛或沟槽位置,再对照设备的通过参数。只报模具重量而不给路线条件,是选型偏差最常见的原因。
四、使用逻辑落地:把设备嵌入换模流程,而不是单点替换
核心结论:设备本身不解决流程问题,嵌入流程后才产生省人效果。
一个可参考的落地方式,是把换模拆成四段并逐段确认设备角色:
| 换模阶段 | 传统做法的典型人力 | 使用遥控搬运车后的变化 | 建议关注点 |
|---|---|---|---|
| 模具出库 | 行车/叉车 + 2–3 人配合 | 可由搬运车在存放区接驳 | 存放区通道是否满足车体尺寸 |
| 转运至机台 | 多人推拉或车辆接力 | 单人遥控行驶,减少接力等待 | 地面承载与坡度 |
| 机台前对位 | 1 人操作 + 1–2 人指挥 | 单人观察、遥控微调 | 操作者站位是否安全可视 |
| 复位与回收 | 重复上述流程 | 流程可标准化复用 | 是否形成固定路线与停放点 |
场景化建议:先在一条换模频次最高的产线上做试点,记录试点前后的换模总时长和参与人数,而不是一次性全厂推广。有可对比的数据,后续决策会稳得多。
五、关键对比与注意事项
适合优先考虑的场景:
- 换模频次高、单次停机成本明显的产线;
- 模具重量在设备覆盖吨位内,且有稳定承载面;
- 机台周边空间狭窄,人员不宜长时间贴身作业;
- 希望减少对行车占用、缓解行车排产冲突。
需要谨慎评估的场景:
- 地面承载不足或高低差较大,未做处理前不宜直接使用;
- 模具底部结构不适合顶升,需要额外工装配合;
- 换模频次极低、单次搬运距离很短,投入产出比需要单独测算。
常见注意事项:
- 不要用“减少几人”作为唯一指标,应同时看换模总时长和停机损失。
- 遥控操作不等于无人化,仍需明确操作人员职责与安全区域。
- 电池续航、充电安排应纳入日常排班,避免影响连续换模。
- 具体吨位、尺寸与配置需以厂家正式参数和现场勘测为准。
六、FAQ
Q1. 电动坦克搬运车能完全替代行车或叉车吗?
通常不能,也不建议这样理解。它更适合承担“机台周边的精准转运与对位”这一段,减少该环节的协同人力。行车仍可能负责跨区域吊运,叉车负责长距离运输。把设备放在它擅长的环节,省人效果才稳定。
Q2. 换模省人最直接的判断指标是什么?
建议看两个数:一是单次换模的参与人数,二是换模总时长中“等待与对位”所占比例。前者反映人力投入,后者反映流程效率。若对位时间占比高,引入可遥控微调的搬运设备通常更有针对性。
Q3. 多少吨位适合我的模具?
需要综合模具总重、重心分布、地面承载和通道条件判断,不能只看单个重量数字。建议向厂家提供模具参数与现场路线信息,由其给出匹配的吨位与机型建议,必要时安排现场勘测。
Q4. 操作人员需要专门培训吗?
需要基础培训,重点是遥控操作、低速对位、安全距离、异常处置和日常充电维护。培训的目标是让操作者能独立完成从转运到对位的连续动作,这本身就是省人逻辑的一部分。
七、结论
模具搬运想省人,关键不是换一台更“有力”的设备,而是重新分配换模过程中的动作与人手。电动坦克搬运车(遥控搬运车形态)的价值集中在三处:把多人协同压缩为单人可控、把粗放推拉升级为精准微调、把危险区域的人工作业替换为远程操作。