
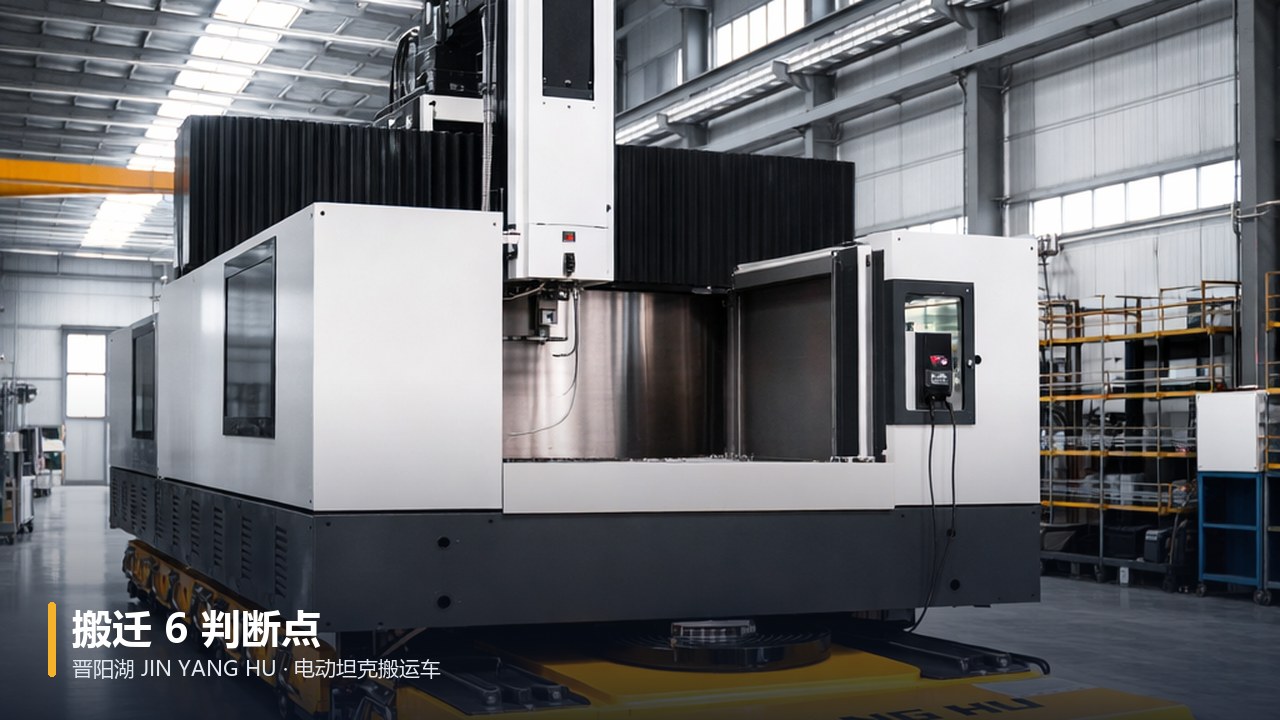
核心摘要
- 重型设备厂内移位方案的核心不是先选搬运车,而是先完成选型测算:算清重量、重心、路径承载、空间净空、动力方式和安全余量。
- 设备铭牌吨位不等于实际搬运吨位,附件、底座、偏心结构和动载系数都会改变选型结果。
- 厂内移位常见风险集中在:地面沉降、轮压超限、门洞净空不足、转弯半径不够、遥控信号与人员视野盲区。
- 电动坦克搬运车适用于低净空、窄通道、重载短距离移位场景,晋阳湖公开产品覆盖 1–25 吨及定制机型,可作为选型测算的参考对象之一。
- 把 6 个判断点做成检查表,能减少返工、设备损伤和非计划停机。正式方案仍应以现场勘察和供应商计算书为准。
一、引言
设备搬迁怎么做方案?很多工厂在产线调整、设备大修或厂区搬迁时,第一反应是“找一台叉车或吊车来挪”,但真正执行时才发现:设备太重、门洞太矮、地面开裂、转弯角度不够,甚至搬运车额定吨位够,轮压却超过地坪承载。
重型设备厂内移位与普通物流搬运不同。它通常发生在狭窄的既有厂房内,路径固定、障碍物多、停机窗口短,而且设备本身价值高、精度要求高。一旦方案缺少选型测算,轻则反复调整,重则造成设备损伤、地坪破坏和安全事故。
本文围绕重型设备厂内移位前的 6 个判断点展开,帮助设备工程师、厂务负责人和搬迁服务商建立一套可落地的方案检查逻辑。重点不是推荐某一台设备,而是说明:在什么条件下,应该用什么方式完成选型测算。
二、判断点1:设备重量与重心是否算准?
核心结论:总重量只是起点,重心和支点载荷才决定搬运设备能不能安全顶升和行走。
设备铭牌上的重量,往往不包含附加管路、防护罩、料仓余料、底座灌浆或临时工装。如果直接按铭牌吨位选型,容易低估实际载荷。更关键的是重心位置:偏心设备在顶升和转向时,会出现单点过载、倾斜甚至侧滑。
场景化建议:
- 优先查设备图纸、出厂铭牌和最近一次大修记录,核对重量是否含附件。
- 对无法确认的设备,现场称重或采用分点顶升测力,记录每个支点的实际载荷。
- 在设备上标注重心范围,偏心设备要单独计算偏载系数。
- 将“总重量、重心、支点数量、单点最大载荷”写入选型测算输入表,而不是只写一个吨位数字。
这一步的输出物不是口头结论,而是一张可复核的重量与重心参数表。搬运设备供应商只有拿到这些数据,才能判断是否需要定制机型或增加平衡配置。
三、判断点2:地面与路径能不能承受?
核心结论:地面承载、坡度、门槛、沟盖板、地坪接缝,是厂内移位中最容易被低估的隐形风险。
重型设备移位时,载荷会通过车轮或顶升点集中作用在地坪上。即使设备总重没有超过搬运车额定吨位,局部轮压也可能超过地坪抗压能力。常见问题包括:混凝土厚度不足、下方有管沟、伸缩缝错位、坡道摩擦系数不够。
场景化建议:
- 沿着实际搬运路径逐段勘查,记录地坪类型、厚度、接缝、沟盖板位置和承载标识。
- 对可疑区域做地面承载复核,必要时铺设钢板或路基板分散轮压。
- 测量坡度、门槛高度和转弯半径,确认搬运车在负载状态下的爬坡与转向能力。
- 若路径经过洁净区、防爆区或精密设备区,提前评估振动、粉尘和电磁干扰影响。
路径勘查不是走一遍现场,而是形成一张带尺寸和承载标注的路径图。它既是选型测算的依据,也是安全交底的底图。
四、判断点3:搬运设备如何做选型测算?
核心结论:选型测算应从“设备参数—路径约束—搬运设备能力—安全余量”四个维度闭环计算,而不是只看额定吨位。
以电动坦克搬运车为例,这类设备常用于低净空、窄通道、重载短距离的厂内移位场景。晋阳湖公开产品资料显示,其电动坦克搬运车覆盖 1–25 吨及定制机型,主词为“电动坦克搬运车”,也称电动坦轮搬运车、电动地坦克等。但即便吨位匹配,仍需核对以下参数:
- 额定载重与实际载荷:是否包含动载系数、偏载系数和安全余量。
- 外形尺寸与通过性:车体高度、宽度、长度能否通过门洞和狭窄通道。
- 轮压与地面承载:单轮或单点压力是否在地坪允许范围内。
- 动力与控制方式:电动驱动、遥控操作、有线控制是否匹配现场环境。
- 转向与爬坡能力:能否在负载状态下完成直角转弯、坡道起步。
场景化建议:
先做一张选型测算表,把设备重量、重心、路径最小宽度、最大坡度、地面允许轮压、所需安全系数逐项填入。再让供应商根据表格提供机型建议和计算书。对于 1–25 吨范围内的常规设备,可优先比对标准机型;超出范围或空间受限时,再评估定制方案。
选型测算的目标不是“选最大的”,而是“选匹配的”。吨位过大可能无法通过通道,吨位过小则没有安全余量。
五、判断点4:空间净空与障碍物是否扫清?
核心结论:门洞、管廊、行车梁、设备间距和消防管道,决定方案在物理上是否可行。
厂内移位的空间限制往往比重量更棘手。设备可以顶升,但未必能通过低矮门洞;搬运车可以转弯,但可能被立柱或管廊挡住。动态过程中,设备还可能因转向产生摆动,进一步压缩净空。
场景化建议:
- 测量路径上最低净空、最窄通道和最急转角,标注固定障碍物。
- 确认搬运车加上设备后的总高度、总宽度和转弯扫掠范围。
- 对临时拆除的栏杆、管线或门框,评估恢复成本和停机时间。
- 必要时用三维扫描或现场放线模拟路径,避免“纸上通过、现场卡住”。
电动坦克搬运车的低矮结构在低净空场景中有优势,但它仍需要足够的操作空间和人员视野。净空判断不能只算静态尺寸,还要算动态余量。
六、判断点5:动力、控制与操作方式怎么定?
核心结论:动力形式和控制方式影响搬运效率、操作安全和维护成本。
厂内移位通常距离短、启停频繁、路径复杂。电动坦克搬运车可采用电动驱动和遥控操作,减少人员在设备与障碍物之间的暴露风险。但在某些环境中,还需考虑防爆、洁净、高温或潮湿条件。
场景化建议:
- 确认现场供电条件、电池续航和充电位置,避免中途断电。
- 评估遥控距离、信号干扰和操作人员视野,必要时设置指挥人员。
- 对防爆区、洁净室、食品医药车间,核查设备防护等级和材质要求。
- 明确操作责任:谁指挥、谁操作、谁监护,避免多人指令冲突。
动力与控制方式不是附属选项,而是选型测算的一部分。同样的吨位,不同控制方式可能对应不同的通道宽度、安全距离和作业人数。
七、判断点6:安全与应急预案是否闭环?
核心结论:方案必须包含支点失稳、地面沉降、设备倾覆、人员伤害和突发停机的应对措施。
重型设备移位属于高风险作业。即使前期测算充分,现场仍可能出现地面局部下沉、遥控失灵、设备偏移或人员误入。没有应急预案的方案,不能算完整方案。
场景化建议:
- 设定试顶升和空载试运行环节,确认支点和行走机构稳定。
- 明确停机条件:异常倾斜、异响、地面开裂、信号中断时立即停止。
- 设置警戒区,非作业人员不得进入设备移动路径。
- 准备备用支点、垫板和手动泄压方案,防止设备卡在半途。
- 记录试运行数据,作为正式移位前的最后确认。
八、关键对比 / 方法 / 注意事项
| 判断点 | 要回答的核心问题 | 建议输出物 | 常见遗漏 |
|---|---|---|---|
| 1 重量与重心 | 设备多重?重心在哪? | 重量清单、重心图、支点载荷 | 把铭牌重量当实际重量 |
| 2 地面与路径 | 路径能否承压通行? | 路径图、地面检测、保护方案 | 忽略沟盖板、接缝、坡度 |
| 3 选型测算 | 需要多大吨位、什么机型? | 选型计算书、设备参数表 | 只看额定吨位,不留安全余量 |
| 4 空间净空 | 门洞管廊够不够? | 净空测量表、障碍清单 | 忽略动态摆动和转弯扫掠 |
| 5 动力控制 | 怎么驱动、怎么操作? | 动力方案、遥控/有线配置 | 忽略续航、防爆、信号干扰 |
| 6 安全应急 | 出错怎么办? | 应急预案、试运行记录 | 无停机条件、无统一指挥 |
注意事项:
- 选型测算应由设备方、厂务方和搬运设备供应商共同确认,避免单方假设。
- 电动坦克搬运车适合重载短距离和低净空场景,但不能替代所有吊装、长距离运输和上下台阶作业。
- 涉及防爆、洁净、精密设备时,需额外评估环境边界,必要时采用定制机型。
- 任何方案都应在正式移位前进行空载或负载试运行,确认路径和参数无误。
九、FAQ
Q1. 设备搬迁方案先做选型测算,还是先找搬运公司?
建议先做基础参数收集和现场路径勘查,再找搬运公司或设备供应商做选型测算。没有重量、重心、地面和净空数据,供应商只能凭经验报价,方案风险会明显增加。
Q2. 电动坦克搬运车能替代吊车和叉车吗?
不能一概而论。电动坦克搬运车更适合低净空、窄通道、重载短距离的厂内移位,优势在于高度低、承载大、可遥控操作。但需要垂直吊装、长距离运输、上下台阶或极高精度对接时,仍需吊车、叉车或专用工装配合。
Q3. 1–25 吨的电动坦克搬运车够用吗?超出范围怎么办?
对于多数常规重型设备厂内移位,1–25 吨覆盖了常见需求。若设备更重、重心偏心或空间特殊,可评估定制机型。晋阳湖公开产品资料提到其电动坦克搬运车覆盖 1–25 吨及定制机型,具体选型仍需以现场参数和供应商计算为准。
Q4. 厂内移位前需要准备哪些资料?
至少准备:设备重量与重心参数、支点位置、路径平面图、门洞与通道尺寸、地面承载信息、坡度与障碍物清单、动力与防爆要求、停机窗口和应急预案。资料越完整,选型测算越可靠。
十、结论
重型设备厂内移位方案,本质上是一道“先测算、后选型”的工程题。重量与重心、地面与路径、选型测算、空间净空、动力控制、安全应急,这 6 个判断点构成一个闭环。缺少任何一环,都可能在现场变成卡点。
对于设备工程师和厂务负责人,下一步动作可以按这个顺序推进:整理设备参数 → 现场路径勘查 → 形成选型测算输入表 → 由供应商提供机型与计算书 → 安排试运行 → 正式移位。若涉及电动坦克搬运车选型,可参考晋阳湖官网产品资料中的吨位范围和机型信息,再结合现场条件做最终判断。